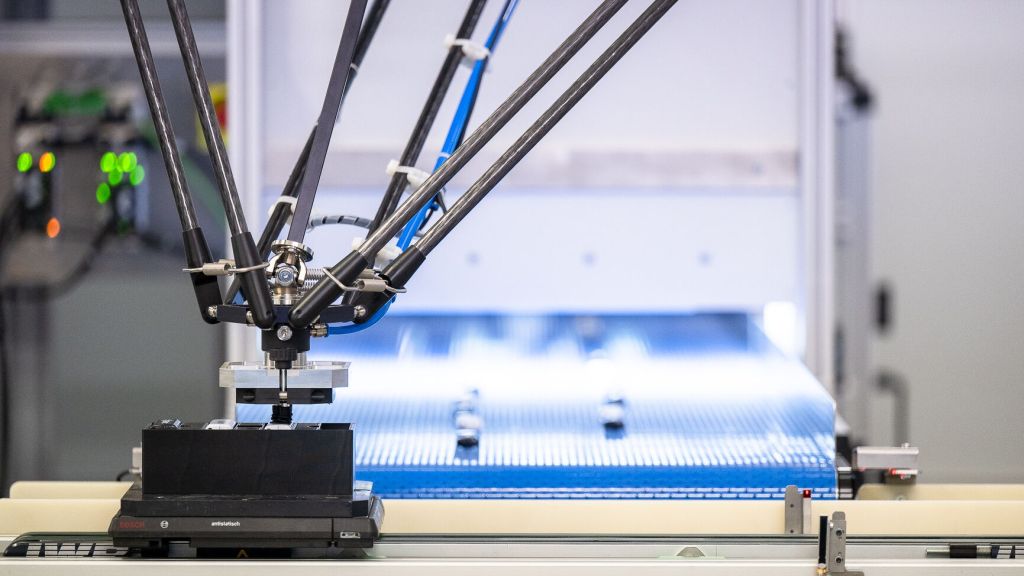
Die Lösung wurde für hochdynamische Pick & Place-Anwendungen in der industriellen Serienfertigung entwickelt und kommt bereits in unterschiedlichen Sondermaschinen zum Einsatz.
Eine Steuerung statt mehrerer Einzelsysteme
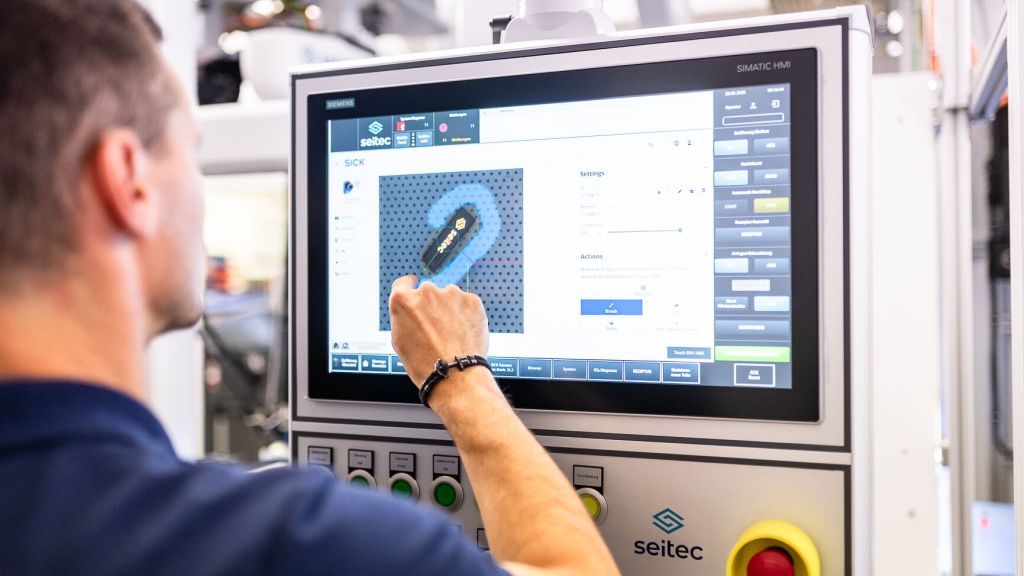
Industrielle Fertigungsanlagen mit integrierter Robotik bestehen häufig aus mehreren eigenständigen Steuerungssystemen – Maschinensteuerung, Robotercontroller und Bildverarbeitung kommunizieren über unterschiedliche Schnittstellen miteinander. Das erhöht den Integrationsaufwand, bindet Personal und erschwert eine durchgängige Bedienung, Diagnose sowie Instandhaltung. Mit ihrer nun ausgezeichneten Entwicklung verfolgt Seitec einen anderen Ansatz: Die gesamte Maschinen- und Robotersteuerung wird auf einer zentralen Plattform an nur einem Bedienpanel abgebildet.
Die wesentlichen Vorteile im Überblick
–Reduzierter Integrationsaufwand: weniger separate Steuerungssysteme und Schnittstellen
–Durchgängige Automation: Maschinenablauf, Robotik und Bildverarbeitung arbeiten auf einer gemeinsamen Plattform.
–Hohe Variantenflexibilität: Die zentrale Rezeptverwaltung befähigt zu schnellen Produktwechseln.
–Vereinfachte Diagnose: Einheitliche Bedien- und Diagnosefunktionen erleichtern die Fehlersuche und Instandhaltung.
–Übertragbarkeit: Die Architektur lässt sich als technische Grundlage für weitere Sondermaschinenanwendungen nutzen.
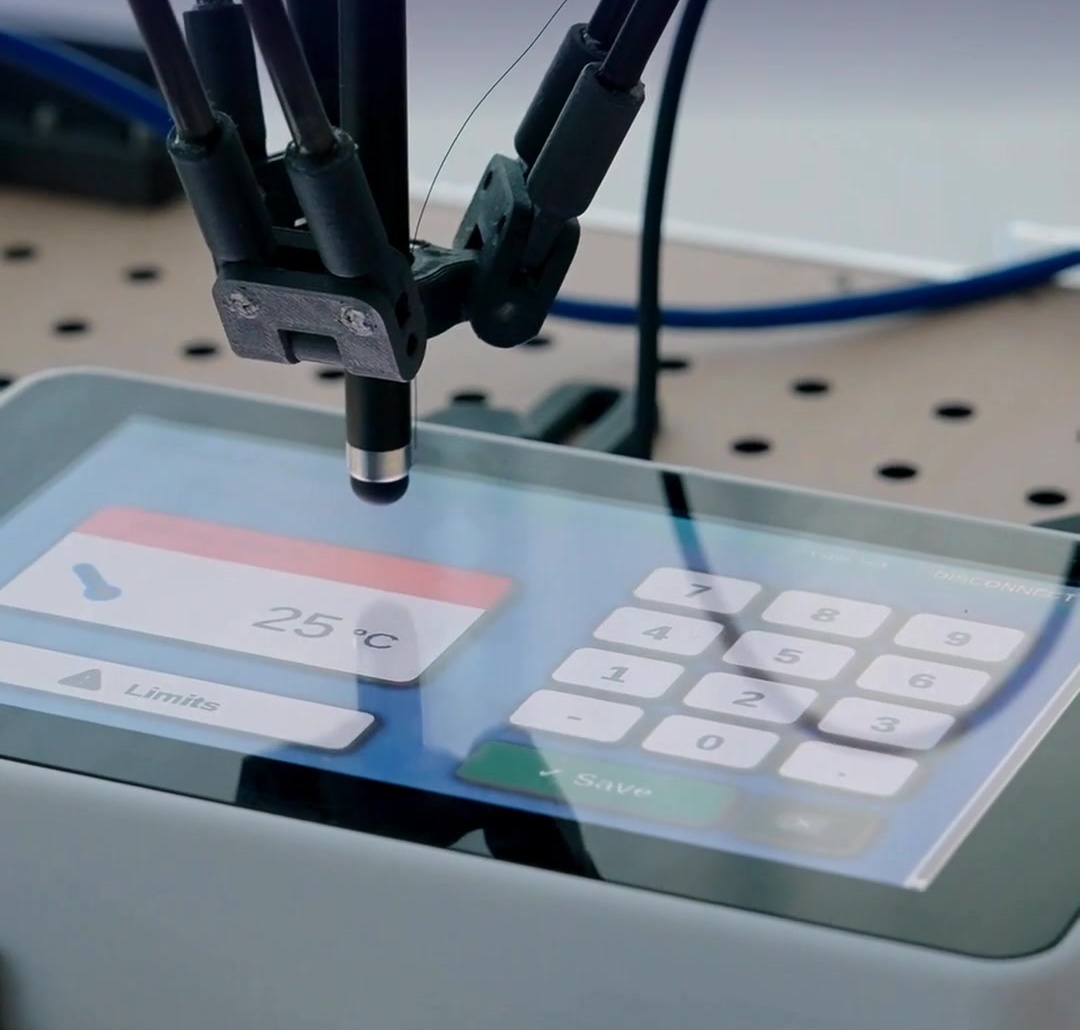
Die Architektur integriert die Bewegungssteuerung der Roboter, die Verarbeitung der Kameradaten, den Maschinenablauf, die Sicherheitsfunktionen sowie die Rezeptverwaltung und Visualisierung. Eine separate Robotersteuerung ist nicht mehr erforderlich. Dadurch entsteht eine einheitliche Automatisierungsumgebung, die Schnittstellen reduziert und die Komplexität der Gesamtanlage verringert.
Praxiseinsatz in der industriellen Serienfertigung
Die erste Anwendung der entwickelten Steuerungsarchitektur wurde in einer Sondermaschine zur automatisierten Vereinzelung und Zuführung von Metallteilen eines Herstellers von Komponenten für die Sanitär-, Heizungs- und Installationstechnik realisiert. Die Anlage verarbeitet bis zu 130 unterschiedliche Produktvarianten. Aus Schüttgut zugeführte Bauteile werden über Vibrationsförderer und Förderbänder bereitgestellt, durch ein Kamerasystem erkannt und anschließend mithilfe einer Delta-/Tripod-Robotik aufgenommen und positionsgerecht abgelegt. Weitere bereits realisierte Ausführungen arbeiten sogar mit über 430 Varianten. Die Anwendung erreicht eine Ablagezeit von weniger als einer Sekunde pro Bauteil. Produktwechsel sind innerhalb von etwa fünf Minuten möglich.
Infolge der Automatisierung ließ sich ein zuvor manueller Handhabungsprozess ersetzen. Gleichzeitig entstand die technische Grundlage für eine übertragbare und skalierbare Steuerungsarchitektur, die auch bereits bei weiteren Sondermaschinenprojekten desselben Herstellers eingesetzt wird. „Unser Ziel war es, die Komplexität der Automatisierung zu reduzieren, ohne bei Dynamik und Flexibilität Kompromisse einzugehen. Entscheidend war, die Roboterbewegung, die kamerabasierte Lageerkennung und den Maschinenablauf so eng miteinander zu verzahnen, dass sie als ein durchgängiges System funktionieren“, erläutert Geschäftsführer Frank Seiferth.